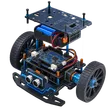

Mein KI-Agent kennt die Regeln der Physik besser als ich. Für die Simulation meines DIY-Roboters erklärt er mir, wie die Physik-Engine Reibung zwischen Rad und Boden verrechnet, und rechnet vor, ab welcher Steigung der Roboter an einer fiktiven Rampe im Kinderzimmer hängen bleibt.
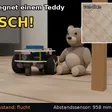
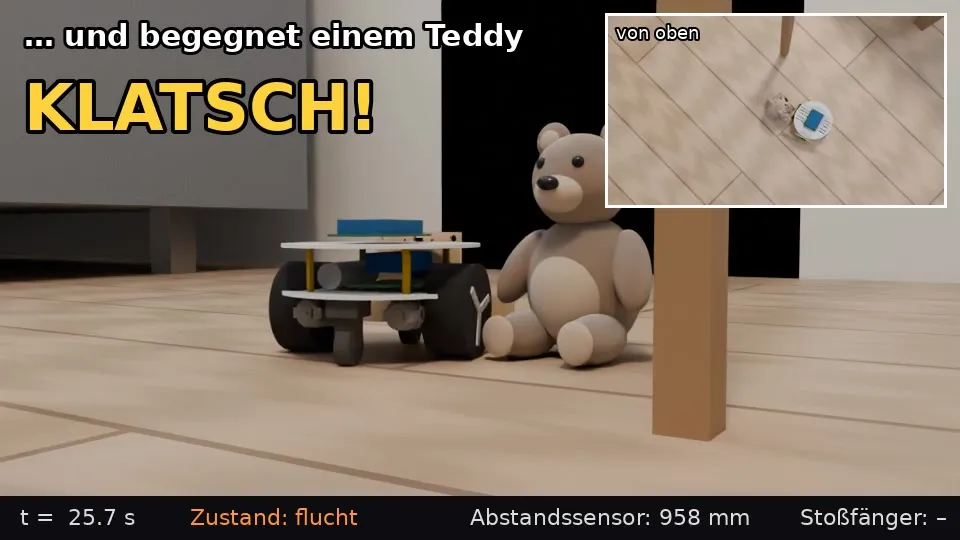
Die Physiksimulation ist aber “headless”, existiert also nur in Zahlen und Daten. Ich habe den Agenten daher ein Video von der Simulation rendern lassen: Der Roboter fährt durchs Wohnzimmer und schubst dabei einen Teddy meiner Tochter um:
Wer schon mal einen Teddy in der Hand hatte, weiß sofort: So fällt kein Teddy um. Mich stört vor allem, dass ein leichtes Anstupsen am Fuß ihn gleich so komplett umwirft.
Physikalisch ist das vermutlich sauber gerechnet. Nur ist der Teddy in der Simulation ein starrer Körper aus ein paar geometrischen Grundformen. Der Agent weiß eben nicht, wo und wie man vereinfachen darf, und worauf es bei einem echten Teddy ankommt. Und er merkt es auch nicht, wenn er sich das Ergebnis anschaut.
Fairerweise: Für das Design des Roboters hat genau dieses Szenario keine Auswirkungen. Und eine realistischere Simulation wäre kein Mehrwert. Aber auch das ist nur eine Annahme.
Technische Details
Für alle, die es genauer wissen wollen: So ist das Video entstanden.
| Bereich | Umsetzung |
|---|---|
| Physik | MuJoCo, Roboter aus den CAD-Daten, Regelzyklus 20 ms |
| Steuerung | Firmware-Kern des Roboters, derselbe Code wie auf dem Microcontroller |
| Teddy | 15 cm, 80 g (angenommen), ein starrer Körper aus Ellipsoid, Kugel und zwei Kapseln |
| Ablauf | Ausgangslage und Klatsch-Zeitpunkt gewählt, alles danach simuliert |
| Rendering | Blender 4.2 Cycles auf der CPU, 960 × 540, 8 Samples + Entrauschen |
| Renderzeit | ca. 17 s pro Bild, Nachtlauf von 22:25 bis 3:21 Uhr |
So sieht der Teddy für die Physik-Engine aus:
<body name="teddy"><freejoint/>
  <geom name="teddy_rumpf"  type="ellipsoid" size=".038 .042 .05" mass=".045"/>
  <geom name="teddy_kopf"   type="sphere"    size=".034"          mass=".02"/>
  <geom name="teddy_bein_l" type="capsule"   size=".016"          mass=".0075"/>
  <geom name="teddy_bein_r" type="capsule"   size=".016"          mass=".0075"/>
</body>
Ein einziger Körper, der sich als Ganzes frei bewegen kann. Kopf und Beine sind fest mit dem Rumpf verbunden, nichts gibt nach, nichts ist weich. Die Arme gibt es nur im gerenderten Bild, für die Physik existieren sie nicht.